Gatti, cani e robot costruiti per la velocità
-
- di Meredith Hanel 20 settembre 2019

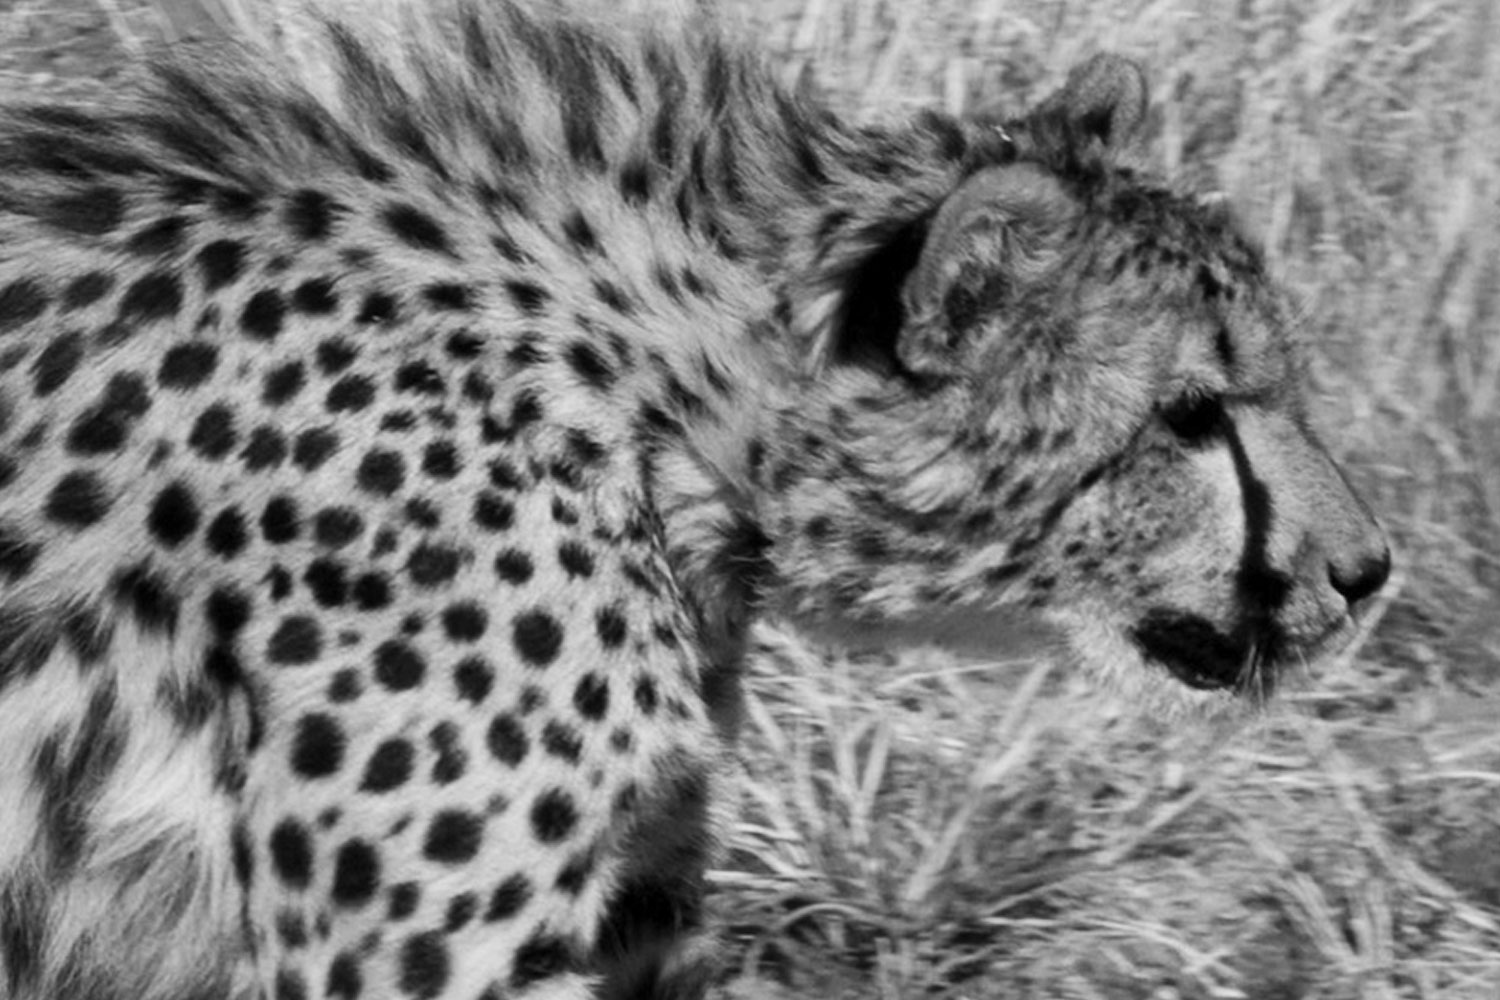
In termini di velocità, il ghepardo regna sovrano. Incoronato animale terrestre più veloce, il ghepardo può raggiungere i 110 km/h. Il cane più veloce, il levriero, può correre a circa 70 km/h. Per adattare il proprio corpo alla velocità, i ghepardi hanno beneficiato di 8.5 milioni di anni di selezione naturale e i cani sono stati addomesticati solo negli ultimi 20,000-40,000 anni. Pur non essendo veloci quanto i ghepardi, i levrieri hanno raggiunto una forma e dimensioni simili. Il confronto tra ghepardi e levrieri ha permesso agli scienziati di individuare caratteristiche speciali che conferiscono maggiore velocità al ghepardo. Ora gli ingegneri stanno prendendo in prestito dal design del corpo del ghepardo, ottimizzato per la velocità, per costruire robot veloci e agili.
Cheetah contro Greyhound
La lunghezza delle ossa e la muscolatura del ghepardo consentono passi più lunghi. Gli arti anteriori e posteriori dei ghepardi sono proporzionalmente più lunghi di quelli del levriero. Si ritiene che i grandi flessori ed estensori digitali degli arti anteriori del ghepardo li aiutino ad affondare le dita nel terreno per la trazione. Si ritiene che il passo effettivo del ghepardo sia ulteriormente allungato da un muscolo dietro le spalle che è più lungo nei ghepardi rispetto ai levrieri. È stato dimostrato che gli avambracci dei ghepardi presentano muscoli con un'ampia sezione trasversale fisiologica, che probabilmente consente loro di resistere alla forza di ritorno dal terreno.


In alcuni video sono stati mostrati ghepardi che percorrono meno passi e sono più lunghi rispetto ai levrieri. Nel 2012, gli scienziati hanno filmato ghepardi provenienti da uno zoo in Inghilterra e da un centro per ghepardi in Sudafrica, oltre a levrieri che si erano ritirati dalle corse. Gli animali sono stati ripresi con telecamere ad alta velocità mentre correvano lungo una pista di 100 metri inseguendo un'esca meccanica. Alcuni animali hanno corso su una pedana di forza, il che ha dimostrato che i ghepardi caricavano più peso sugli arti posteriori rispetto ai levrieri, il che poteva aiutarli ad aderire al terreno e ad avere una migliore accelerazione e manovrabilità, liberando al contempo gli arti anteriori per catturare le prede. Sfortunatamente, questo studio non è riuscito a catturare ghepardi che correvano a velocità quasi massima: i levrieri li hanno superati, probabilmente perché questi ghepardi dello zoo non avevano mai imparato a correre e a catturare le prede.
Nel 2018, un altro gruppo di ricercatori ha confrontato ghepardi e levrieri in corsa, ma questa volta ha fatto correre gli animali in linea retta e in curva utilizzando una pista di 400 metri e un'esca. Hanno scoperto che ghepardi e levrieri mostravano differenze nella corsa in curva. La misurazione, nota come tempo di servizio, misura il tempo relativo concesso per riaccelerare e riorientare il baricentro del corpo quando si cambia direzione. Nei levrieri che correvano in curva, tre dei quattro arti mostravano un maggiore impegno, gli arti anteriori non anteriori e anteriori e l'arto posteriore anteriore. I ghepardi, invece, mostravano un maggiore impegno solo per l'arto posteriore non anteriore, lasciando gli altri tre arti dedicati al mantenimento della velocità.
Robot ghepardo
L'anatomia del ghepardo ha fornito ispirazione per la progettazione di robot agili e veloci. Un robot ghepardo progettato dai ricercatori del MIT è in grado di correre e saltare gli ostacoli sul suo percorso. Nella robotica bioispirata, i ricercatori non mirano sempre a imitare gli animali in modo preciso, ma piuttosto a utilizzare la robotica per comprendere come gli animali svolgono determinate azioni in modo efficiente e quindi applicare questi principi a progetti futuri. Nel robot ghepardo, la colonna vertebrale, le spalle e i fianchi corrispondono alla posizione dei veri ghepardi e una molla viene utilizzata per imitare il modo in cui i ghepardi piegano ed estendono la colonna vertebrale. La versione iniziale del robot ghepardo era in grado di raggiungere una velocità massima di 21 km/h, meno di un quarto della velocità di un vero ghepardo, ma è più efficiente dal punto di vista energetico. Un altro robot ghepardo, realizzato da Boston Dynamics e incapace di saltare gli ostacoli, ha raggiunto i 45.5 km/h, una velocità superiore a quella del detentore del record mondiale di velocità Usain Bolt.
Robot simili a ghepardi, veloci, agili ed efficienti dal punto di vista energetico, potrebbero un giorno essere utilizzati in scenari di soccorso di emergenza per la ricerca di persone dopo un disastro. Gli scienziati possono anche utilizzare i robot ghepardi per modellare e testare ipotesi sulla locomozione dei ghepardi che non possono essere messe in pratica con i ghepardi reali.
Referenze
“ 12 delle razze canine più veloci ”. Canadian Running Magazine , 28 agosto 2017, /.
Chu, Jennifer e MIT News Office. " Mini Cheetah è il primo robot a quattro zampe a fare un salto mortale all'indietro ". MIT News , 4 marzo 2019.
Glaser, April. “ I robot copiano le mosse più spettacolari dagli animali .” Vox , Vox, 28 maggio 2017.
Gugliotta, Guy. “ Rare Breed .” Smithsonian.com , Smithsonian Institution, 1 marzo 2008.
Heater, Brian. “ Il robot Cheetah 3 del MIT è stato progettato per salvare vite umane .” TechCrunch , TechCrunch, 17 luglio 2017.
Hudson, PE, et al. “Galoppo ad alta velocità nel ghepardo (Acinonyx Jubatus) e nel levriero da corsa (Canis Familiaris): caratteristiche spazio-temporali e cinetiche.” Journal of Experimental Biology , vol. 215, n. 14, 2012, pp. 2425–2434., doi:10.1242/jeb.066720.
Hudson, Penny E., et al. “Anatomia funzionale dell’arto anteriore del ghepardo (Acinonyx jubatus).” Journal of Anatomy , vol. 218, n. 4, 2011, pp. 375–385., doi:10.1111/j.1469-7580.2011.01344.x.
Hudson, Penny E., et al. “Anatomia funzionale dell’arto posteriore del ghepardo (Acinonyx jubatus).” Journal of Anatomy , vol. 218, n. 4, 2010, pp. 363–374., doi:10.1111/j.1469-7580.2010.01310.x.
Ichikawa, Hiroshi, et al. “Caratteristiche dell'andatura di ghepardi (Acinonyx Jubatus) e levrieri (Canis Lupus Familiaris) che corrono in curva.” Mammal Study , vol. 43, n. 3, 2018, pp. 199–206., doi:10.3106/ms2017-0089.
Kratochwill, Lindsey. “ Ghepardo robot ”. Ghepardo robot | Scienza divulgativa , Scienza divulgativa, 18 marzo 2019.
Lallensack, Racheal. “ I genomi antichi riaccendono il dibattito sull'addomesticamento dei cani ”. Nature News , Nature Publishing Group, 18 luglio 2017.
Orwig, Jessica. “ Il robot Cheetah super furtivo del MIT può raggiungerti .” Business Insider , Business Insider, 16 settembre 2014.
" Il Robo-Cheetah può superare Usain Bolt nella corsa ". NBCNews.com , NBCUniversal News Group, 5 settembre 2012.
“ Creato un ghepardo robotico ”. ScienceDaily , ScienceDaily, 19 aprile 2017.
Taylor, Jordyn. “ Il nuovo robot ghepardo del MIT è un ghepardo migliore dei ghepardi veri .” Observer , Observer, 18 giugno 2013.
Zielinski, Sarah. “ Cosa dà ai ghepardi un vantaggio in una gara con i levrieri ?” Smithsonian.com , Smithsonian Institution, 25 giugno 2012.
Lettura correlata
-
Ottobre 27, 2026
Come i bambini possono cambiare il futuro: imparare giocando.